Friday, April 4, 2014

Perencanaan Robot Kreatif

Robot Mainan dari Komponen Bekas

Abstraksi


Dunia mainan anak-anak adalah dunia yang tidak pernah surut termasuk jika dikaji dari sisi bisnis. Dari mainan yang paling sederhana hingga mainan yang paling canggih, dan menerapkan teknologi tinggi  seperti robot yang menyerupai binatang peliharaan selalu mendapatkan segmen pasarnya tersendiri.
Dari segi bahannya dapat bermacam-macam. Bisa plastik, kayu, kain seng atau bahan-bahan bekas yang selama ini menjadi sumber masalah sampah, dapat di olah secara kreatif sehingga menghasilkan suatu bentuk kemasan mainan yang menarik. Ini menjadi sebuah tantangan sekaligus peluang bagi generasi muda kita
Dalam tulisan ini ingin mengulas sedikit tentang teknologi sistem digital untuk mobil-mobilan dengan memanfaatkan komponen komputer bekas. Ada beberapa Komponen atau perangkat  komputer yang lambat laun mengalami pergeseran karena ada komponen baru yang lebih mutakhir dan canggih. Seperti halnya disk drive besar yang dulu masih populer digunakan kini tinggal digudang-gudang/bengkel komputer tanpa bisa dimanfaatkan. Solusi terakhir biasanya adalah menyerahkan pada tukang rongsok (pengumpul barang bekas) untuk di daur ulang.
Ada komponen pada disk drive yang coba dimanfaatkan yaitu motor steper. Motor steper yang ada di disk drive dapat kita manfaatkan sebagai penggerak /actuator rancangan mobil-mobilan kali ini. Mobil-mobilang disini lebih menyerupai tingkah laku gerakan binatang yang mengikuti arah atau sumber cahaya. sehingga akan penulis beri namaRobot Mobil Pencari Cahaya.
Gambar 0. Motor  steper

Pemodelan Sitem Robot Mobil

            Dalam memodelkan atau menggambarkan sistem secara garis besar dapat dikaitkan dengan sistem kendali atau sistem instrumentasi. Walaupun sistem kendali dan sistem instrumentasi dibahas secara terpisah, namun keduanya saling mendukung dalam menjelaskan atau mengantarkan suatu perancangan sistem elektronika.  Suatu diagram blok sistem instrumenasi dapat dilihat pada Gambar 3.1. Sedangkan pengimplementasian sistem instrumentasi  pada Gambar   kesistem robot yang akan dibuat dapat dilihat pada Gambar….


Gambar 1 Variasi gerakan Robot Mobil Pencari Cahaya

Dibutuhkan dua motor stepper untuk menggerakkan robot mobil ini. Dan untuk menggerakkan satu motor stepper membutuhkan satu sistem yang teridiri dari sensor, pembagi tegangan, counter, clock, dekoder dan penguat. Dapat dilihat blok-blok dalam Gambar 3.2 ada beberapa blok perlu perancangan lebih detail dengan memperhatikan sinyal masukan dan sinyal keluaran yang diperlukan.


Keterangan Tx1 = Transduser awal (sensor)
                   SC1 = Pengkondisi sinyal awal
                   SP   = Pemroses sinyal
                   SC2 = pengkondisi sinyal akhir
                   Tx2 =  Transdiser akhir (aktuator)
Gambar 2. Diagram blok sistem instrumentasi elektronis


Gambar 3.   Diagram blok implementasi untuk robot mobil

1.      Rancangan rangkaian logika kombinasional

Dalam memulai rancangan secara keseluruhan perlu didahulukan blok atau komponen yang penting. Sehingga jika dalam perjalanan perancangan terdapat perubahan diharapkan tidak merubah sistem secara keseluruhan.
Rancangan logika kombinasional berkaitan dengan dekocer. Dekoder mendapat masukan dari counter dan mengeluarkan sinyal yang dibutuhkan untuk menggerakkan motor stepper. Fungsi dekoder ini untuk mengubah kode biner satu ke kode yang lain. Untuk merancang dekoder ini diperlukan beberapa langkah yang akan dijelaskan lebih lanjut.
Menentukan sinyal masukan dan keluaran. Dengan menentukan posisi keluaran untuk masing-masing kombinasi masukan, hasilnya dapat dilihat dalam Tabel    Sinyal masukan dekoder merupakan keluaran dari IC counter sedangkan sinyal keluaran dekoder merupakan sinyal yang dibutuhkan untuk menggerakkan motor stepper.
Melihat bentuk tiap keluaran dekoder. Maka dapat terbentuk tabel kebenaran seperti Tabel untuk keluaran B. Dari tabel kebenaran tersebut dapat ditentukan gerbang atau kombinasi gerbang yang dapat menghasilkan sini.

Tabel 1.   Posisi keluaran terhadap masukan dekoder
Masukan
Keluaran
B’
A’
D
C
B
A
0
0
1
0
0
1
0
1
0
0
1
1
1
0
0
1
1
0
1
1
1
1
0
0

                    Tabel Salah satu keluaran dekoder
Masukan
keluaran
B’
A’
B
0
0
0
0
1
1
1
0
1
1
1
0


Gambar 4. Gerbang EXOR

Menetukan gerbang yang dapat diterapkan dalam sistem. Dengan melihat ciri Tabel dapat ditentukan bahwa gerbang yang dapat digunakan adalah gerbang EXOR Bisa dilihat sinyal keluaran D adalah kebalikan dari sinyal keluaran B, maka tinggal menambah gerbang NOT pada keluaran gerbang EXOR. Masih menerapkan gerbang EXOR, masukan sinyal A’B akan menghasilkan sinyal keluaran C, dimana A’ adalah sinyal keluaran counter dan B adalah keluaran dekoder yang diumpan balikkan menjadi masukan gerbang EXOR. Dan juga bisa dilihat bahwa sinyal keluaran A adalah kebalikan sinyal keluaran C. Maka dapat diterapkan rancangan gerbang logika yang sama  dengan gerbang yang mengeluarkan sinyal C hanya dengan menambah gerbang NOT pada keluarannya. Dari keterangan tiap-tiap sinyal keluaran juga dapat dijelaskan dengan ekspresi logika yaitu  A = A’+ B ,       B = A’+B’ ,   C= A’+ B, D = A’+ B’
                   Membuat untai digital berdasarkan tabel maupun ekspresi logika diatas. Berdasarkan tabel dan ekspresi logika atau untai logika yang terbentuk seperti yang ditunjukkan Gambar
                   Mendapatkan perwujutan rangkaian elektronik menggunakan IC yang siap pakai.Dalam penerapan rangkaian ini rangkaian gerbang EXOR IC 7486, dan gerbang NOT IC 7404. Jika dilihat dari Gambar


Gambar 5. Rangkaian kombinasional sebagai dekoder

2. Rancangan rangkaian sekuensial
Dalam rancangan rangkaian digital sekuensial kali ini berkaitan dengan counter. Tidak diterapkan prosedur secara formal dalam proses perancangannya. Dengan spesifikasi rancangan yang sederhana yaitu perancangan 2-bit, baik cacahan maju, mundur atau cacahan berhenti sebagai masukan dekoder, dapat dilihat modul-modul IC siap pakai yang tersedia dipasaran.
Dengan menggunakan buku data komponen elektronika  dipilih IC yang sesuai dengan rancangan  adalah IC 74191.  Dari empat keluaran IC yaitu QA, QB, QC danQD. dalam IC tersebut hanya akan diambil dua keluaran sebagai masukan dekoder yaitu kaki keluaran QA dan QB. Ini berarti counter hanya akan menghitung 0 sampai 3 (modulo-4).
IC 74191 mempunyai masukan D/U yang menentukan maju mundurnya cacahan, kaki masukan enable yang menentukan berhenti atau berjalannya cacahan. Masukan D/U dan enable  ini mendapat sinyal umpan balik dari sensor cahaya yaitu berupa taraf tinggi atau rendah (on-off).  Gambar  representasi counter sebagai kontroler atau pemroses sinyal
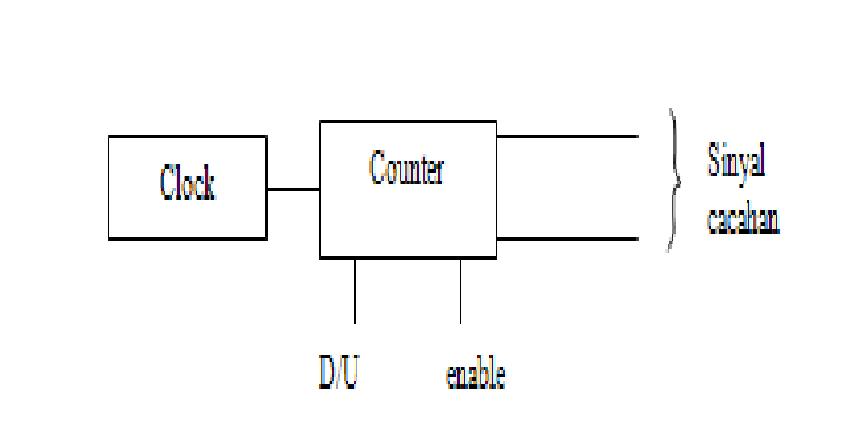

Gambar  6 Counter sebagai pemroses sinyal

Gambar 7. Hubungan IC counter dengan dekoder

3. Rancangan rangkaian pembagi tegangan
               Pembagi tegangan sebagai pengkondisi sinyal  masukan dari sensor. LDR sebagai sensor cahaya mempunyai karakteristik perubahan nilai hambatan terhadap perubahan intensitas cahaya yang mengenainya.


Gambar 8 Rangkaian pembagi tegangan

Rangkaian di buat sedemikian rupa sehingga menghasilkan keluaran 5 V (level tinggi) dan 0V (untuk level rendah) dengan Vcc yang akan diterapkan sekitar 9 volt.

4. Penempatan sensor.
                   Untuk mendeteksi posisi sumber cahaya yang akan dicari, perlu penempatan sensor secara tepat. Pada Gambar 9 merupakan metode penjajakan cahaya sensor robot terhadap berbagai kemungkinan posisi cahaya.

Gambar 9   Metode Penjajakan Cahaya

Keterangan:
1,2,3,4,5= posisi sumber cahaya
Gambar 10. Posisi LDR

            Untuk mengarahkan sumber cahaya dan untuk mengurangi pengaruh cahaya lingkungan, LDR dilengkapi dengan armatur. Contoh bentuk armatur sensor terlihat pada Gambar 11.


Gambar 11. Armatur Sensor

Tabel 2.   Tanggapan robot terhadap posisi cahaya
Posisi
Cahaya
Gerakan Motor
Sinyal Level Tinggi
Dari
Bentuk Gerakan
kiri
kanan
1
maju
diam
LDR1
Belok kanan
2
maju
maju
-
Maju
3
diam
maju
LDR2
Belok kiri
4
mundur
maju
LDR3
Belok kiri
5
maju
mundur
LDR4
Belok kanan
5. Pembuatan Alat.
a.       Pembuatan PCB
Sebelum membentuk rangkaian permanen, perlu langkah uji coba dan modifikasi rancangan. Dalam langkah ini project board dan software komputer EWB dapat membantu.
Rancangan yang telah dejelaskan sebelumnya merupakan hasil yang telah diuji coba dan mofikasi. Sehingga secara meyakinkan dapat direalisasikan kedalam bentuk rankaian yang lebih permanen.

b.      Pembuatan mekanik

 
Mekanik yang dimaksud adalah sebagai tempat motor penggerak dan hubungan dengan roda, tempat rangkaian elektronika dan tempat sumber energi.


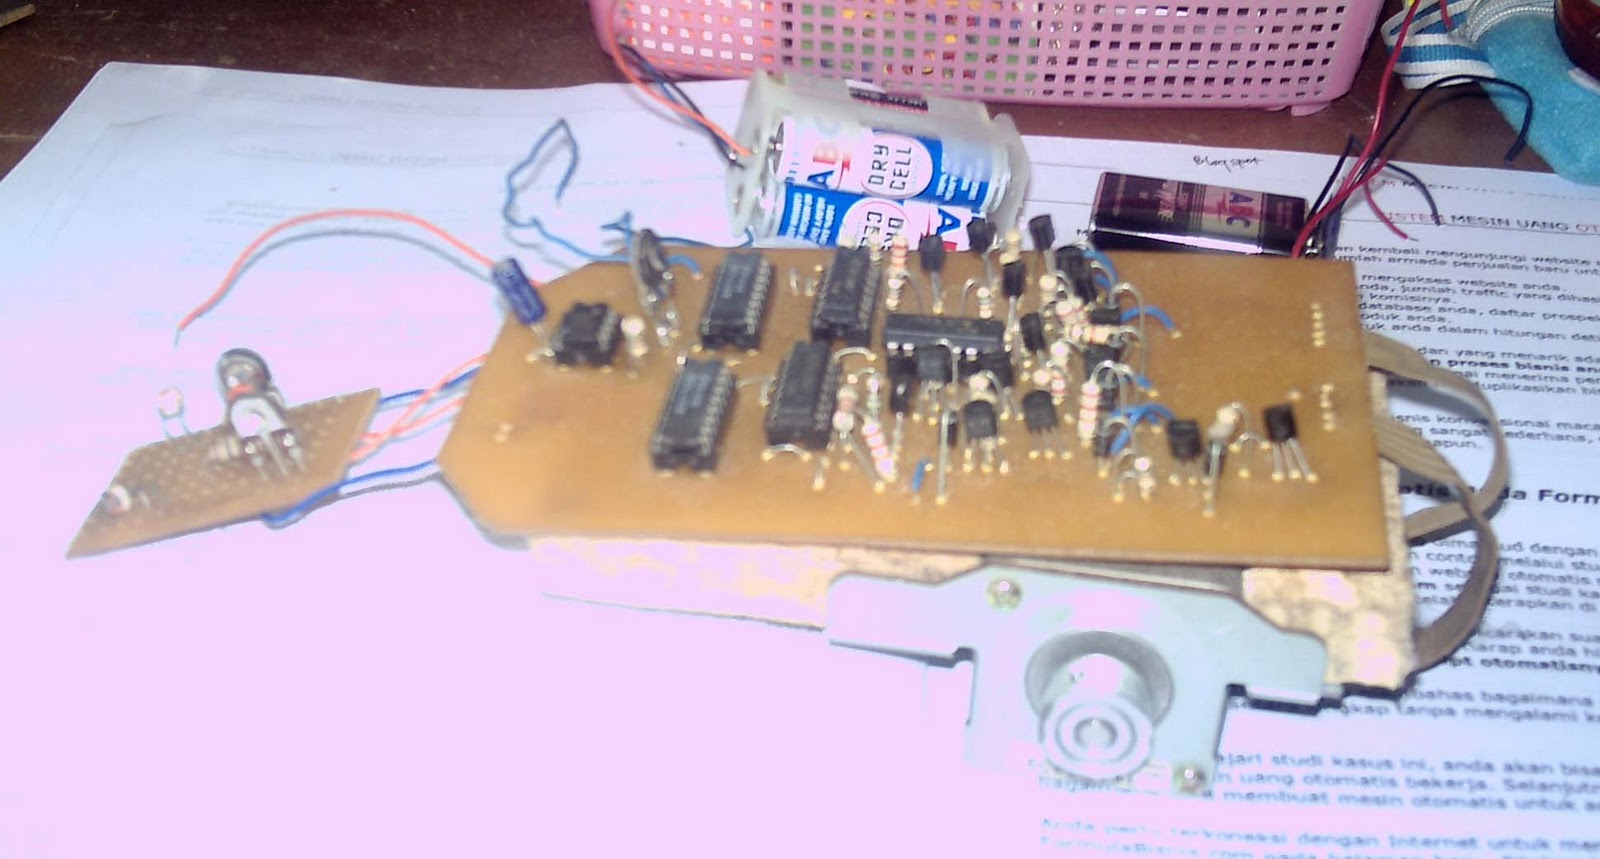
Gambar. 12  Bentuk Mekanik Robot
PERCOBAAN ANALISIS

Setelah semua bagian telah diuji coba dari sensor-sensor sampai dengan percobaan PCB yang telah dibuat, maka sampai pada tahap percobaan alat secara keseluruhan, dimana rangkaian batery, motor dan roda-roda telah terpasang pada mekanik robot. Dalam percobaan alat secara keseluruhan perlu penyetelan variabel resistor pada pembagi tegangan, hal ini dilakukan untuk menyesuaikan dengan kondisi cahaya lingkungan sehingga diperoleh putaran motor normal sebagaimana yang diinginkan. Kemudian menjalankan robot tersebut untuk dilakukan percobaan antara lain yaitu:

1. Percobaan dengan Posisi Sumber Cahaya
a.       Percobaan 1 menguji bentuk gerakan robot, dengan menempatkan sumber cahaya 90°. Hasil percobaan dapat dilihat pada Tabel 3.
Table 3. Uji coba gerakan robot
No.
Posisi sumber Cahaya
Bentuk Gerakan
1.
Kanan robot (90°)
Belok kanan ± 75°
2.
Kiri robot (90°)
Belok kiri ± 75°


(a)


(b)


                                            Gambar 13.  Bentuk gerakan robot
(a)    Belok kiri
(b)   Belok kanan


2. Percobaan dengan Pengaruh keadaan Ruangan
Percobaan selanjutnya diamati bentuk gerakan, kecepatan tanggapan robot terhadap cahaya yang mengenainya pada kondisi lingkungan tertentu, hasilnya tercantum dalam Tabel  . percobaan yang dilakukan antara lain:
a.       Dilakukan pada siang hari di ruangan dengan penerangan.
b.      Dilakukan pada siang hari di ruangan tanpa penerangan.
c.       Dilakukan pada malam hari di ruangan dengan penerangan
d.      Dilakukan pada malam hari di ruangan tanpa penerangan

Tabel 4. hasil percobaan pada siang hari di ruangan dengan penerangan.
No.
Bentuk Gerakan
Posisi sumber Cahaya
Jarak Robot dengan Sumber
Waktu (T)
1.
Lurus
Di depan
1m
58 detik
2.
Belok kanan
Sebelah kanan
1m
60 detik
3.
Belok kiri
Sebelah kiri
1m
65 detik
(T) = waktu yang ditempuh robot untuk mencapai sumber cahaya

Tabel 5. Hasil percobaan pada siang hari diruangan tanpa penerangan
No.
Bentuk gerakan
Posisi sumber cahaya
Jarak robot dengan sumber cahaya
Waktu (T)
1.
Lurus
Di depan
1m
60 detik
2.
Belok kanan
Sebelah kanan
1m
67 detik
3.
Belok kiri
Sebelah kiri
1m
64 detik

Tabel 6. Hasil percobaan pada malam hari di ruangan dengan penerangan
No.
Bentuk gerakan
Posisi sumber cahaya
Jarak robot dengan sumber cahaya
Waktu (T)
1.
Lurus
Di depan
1m
60 detik
2.
Belok kanan
Sebelah kanan
1m
67 detik
3.
Belok kiri
Sebelah kiri
1m
70 detik
Tabel 7. Hasil percobaan pada malam hari di ruangan tanpa penerangan
No.
Bentuk gerakan
Posisi sumber cahaya
Jarak robot dengan sumber cahaya
Waktu (T)
1.
Lurus
Di depan
1m
60 detik
2.
Belok kanan
Sebelah kanan
1m
67 detik
3.
Belok kiri
Sebelah kiri
1m
70 detik

KESIMPULAN
Setelah melakukan perancangan ini alat secara keseluruhan ada beberapa hal yang bisa disimpulkan:
1.      Robot yang telah dibuat dapat melakukan variasi gerakan belok kanan, belok kiri lurus mengikuti sumber cahaya yang mengenainya.
2.      Rancangan yang diterapkan dalam robot adalah sistem Digital, sehingga secara teknologi tidak serumit jika menerapkan sistem mikroposesor, secara ekonomi diharapkan akan lebih terjangkau.
3.      Alat ini sangat peka dengan kondisi pencahayaan, sehingga tidak bisa di terapkan di ruangan terbuka dengan kondisi cahaya yang sangat terang.

SARAN
Alat ini masih berupa model untuk system elektroniknya. Masih diperlukan langkah-langkah untuk pengembangan termasuk menambah daya tarik dengan modifikasi casing atau tempat.



sumber : http://elkalanjut.blogspot.com/2010/11/v-behaviorurldefaultvmlo_03.html

Friday, January 10, 2014

Line Follower

Line Follower Robot - Robot Paling Sederhana
yang Tetap Diminati
Teknologi semakin
berkembang pesat.
Telah banyak perangkat
elektronik yang
semakin berkembang
untuk memenuhi
kebutuhan manusia.
Robot adalah sesuatu
yang diciptakan untuk
memenuhi kebutuhan manusia. Mereka sengaja
diciptakan khusus untuk membantu mempermudah
pekerjaan manusia. Berbagai macam robot telah
berhasil turut serta membantu manusia dalam
mengatasi masalah. Namun robot identik dengan
kerumitan dan sulit untuk dibuat oleh orang awam.
Tetapi pada masa sekarang ini telah banyak jenis-
jenis robot yang dapat dengan mudah dirakit oleh
orang awam sebagai sarana pembelajaran, salah
satu contohnya adalah Line follower robot
Anda pernah mendegar tentang Line follower
robot ?. Tentunya sekali dua kali pernah
mendengar tentang Line folower robot. Line
folower robot adalah sebuah robot yang dapat
membedakan warna garis hitam dan background
putih, maupun sebaliknya. Hal ini dapat dilakukan
karena robot ini memiliki sensor untuk mengetahui
warna benda. Namun, benda yang dapat dideteksi
oleh robot ini hanyalah benda yang memiliki nilai
warna dibawah dan diatas nominal angka tertentu.
Sehingga garis dan background yang bagus untuk
Line follower robot adalah yang hanya memiliki 2
jenis warna yang berbeda. Untuk arena yang
memiliki 2 warna yang berbeda bisa saja dapat
dilaui namun robot akan kesulitan untuk
mendeteksi warna tersebut.
Line follower robot memiliki banyak macam dan
fungsi. Jika ditinjau menurut sistem yang
digunakan robot pelacak garis atau biasa disebut
Line follower robot dibagi menjadi 2 yaitu line
follower analog dan line follower mikro. Line
follower analog menggunakan rangkaian analog
untuk melacak garis. Sedangkan line follower
mikro menggunakan mikrokontroller untuk melacak
garis sehingga sistem pelacakan garisnya lebih
halus jika dibandingkan line follower analog. Line
tracer mikro memiliki mikrokontroller yang dapat
diprogam dalamnya sesuai dengan keinginan
pembuatnya. Karena kemampun itulah line follower
mikro mampu melewati jalur yang lebih rumit dan
berliku–liku jika dibandingkan dengan line follower
analog.
Tentang Sensor
Sensor yang digunakan pada Line follower robot
adalah Led super bright sebagai transmiter dan
photo diode sebagi recivier. Led super bright
adalah komponen elektronika yang dapat
memancarkan cahaya yang terang seperti lampu.
Komponen inilah yang sekarang dijadikan
terobosan baru dalam hal elektronik, baik dalam
layar display maupun untuk perangkat penerangan.
Komponen “photodioda” digunakan sebagai
recivier .komponen ini menangkap cahaya untuk
kemudian dirubah besarannya menjadi resistansi.
Selain menggunakan photodioda.untuk mendeteksi
intensitas cahaya dapat juga menggunakan LDR
atau “Light Dependent Resistance” yang juga
berfungsi sebagai pengubah besaran cahaya
menjadi besaran resistansi listrik. Hanya saja
karakteristik resistansi pada LDR dan photo dioda
berbanding terbalik.
Prinsip dan Cara Kerja
Cara kerja dari sistem ini adalah Led superbright
memberikan cahaya pada lintasan, yang kemudian
akan dipantulkan ke photodioda hasil pantulan
yang diterima berbeda-beda intensitasnya
tergantung dari warna area yang menjadi pantulan
cahaya. Semakin gelap arena maka akan semakin
tinggi intensitas cahaya karena cahaya yang
memantul dari arena tersebut semakin banyak.
Dan sebaliknya. Hasil besaran tersebut
dibandingkan dengan menggunakan IC komparator
untuk mengubah sinyal analog menjadi sinnyal
digital murni. Sinyal inilah yang nantinya akan
diolah sebagai pengendali motor. Sinyal tersebut
menentukan apakah motor harus bergerak maju,
mundur, ataupun berhenti. Pada Line follower
robot dengan mikrokontroller, tidak dibutuhkan IC
komparator karena pada mikrokontroller sudah ada
rangkaian komparator internal dan pengubah nilai
analog menjadi digital. Selain itu kelebihan dari
line follower dengan menggunakan mikrokontroller
adalah kecepatan motor yang juga dapat kita
sesuaikan secara program. Tidak seperti pada line
follower analog yang hanya bisa maju mundur dan
berhenti. Pada line follwer mikro kita dapan
mengatur kecepatan putaran tiap motor dengan
menggunakan sistem PWM.
Di tahun ini telah banyak perlombaan yang
menggusung tema Line follower robot sebagai
objek yang dilombakan. Berbagai macam
universitas maupun sekolah menengah ke atas
sering berlomba- lomba untuk mengikuti maupun
menyelenggarakan lomba line follower ada banyak
tingkatan divisi dari perlombaan line follower.
Mulai dari divisi SD SMP SMA hingga Perguruan
tinggi. Untuk tingkat SD biasanya mengikuti lomba
dengan menggunakan “line tracer analog”
sedangkan untuk SMP,SMA, maupun perguruan
tinggi biasanya mengikuti perlombaan dengan “line
tracer mikro”. Untuk Smp dan SMA biasanya
diadakan lomba yang dinamakan Maze Solving.
Karena pada tingkatan ini para peserta belum
mampu untuk merakit maupun memprogram mikro
sendiri. Maka mulai dari mobil hingga susunan
program sudah disediakan, para peserta hanya
tinggal memikirkan bagaimana cara tercepat untuk
mencapi finish dengan melalu labirin garis dan

menempuh jarak terpendek.[AHA]


dan dibawah ini adalah video line follower robot yang sedang dilombakan


Friday, November 29, 2013

Motor, Servo dan Stepper Beserta Cara Kerjanya

Pengertian motor: Motor dapat diartikan sebagai penggerak. Karena fungsi utamanya sebagai pengubah sumber energi (panas, uap, bensin, cahaya, air, listrik, dll) menjadi tenaga penggerak. Sebagai contoh: pada motor listrik: energi listrik (input) dikonversikan menjadi energi putar/gerakan berputar (output).

Berbagai jenis motor, antara lain :
1. Motor                                                                                                                                           
Dari perputarannya ada 2 jenis motor, CW dan CCW, dimana CW atau Counter Wise berputar searah jarum jam, sedangkan CCW atau Counter Clock Wise, putarannya berlawanan arah dengan jarum jam. Beberapa jenis motor dapat memiliki arah putaran yang berbeda, misalnya pada motor elevator atau stepping motor pada pembuatan robot.    


       Kebanyakan motor terbuat dari Plastik (lebih murah). Namun ada juga motor yang terbuat dari besi, dan titanium (kuat).                                       


  1. Stepper                                                                                                                                                 Motor stepper adalah motor yang digunakan sebagai penggerak/pemutar. Prinsip kerja motor stepper mirip dengan motor DC, sama-sama dicatu dengan tegangan DC untuk memperoleh medan magnet. Motor stepper tidak dapat bergerak sendirinya, tetapi bergerak secara per-step sesuai dengan spesifikasinya, dan bergerak dari satu step ke step berikutnya memerlukan waktu, serta menghasilkan torsi yang besar pada kecepatan rendah. Motor stepper juga memiliki karakteristik yang lain yaitu torsi penahan, yang memungkinkan menahan posisinya. Hal ini sangat berguna untuk aplikasi dimana suatu sistem memerlukan keadaan start dan stop
        Motor stepper tidak merespon sinyal clock dan mempunyai beberapa lilitan dimana lilitan-lilitan tersebut harus dicatu (tegangan) dahulu dengan suatu urutan tertentu agar dapat berotasi. Membalik urutan pemberian tegangan tersebut akan menyebabkan putaran motor stepper yang berbalik arah. Jika sinyal kontrol tidak terkirim sesuai dengan perintah maka motor stepper tidak akan berputar secara tepat, mungkin hanya akan bergetar dan tidak bergerak. Untuk mengontrol motor stepper digunakan suatu rangkaian driver yang menangani kebutuhan arus dan tegangan                                                                                                                                        
  2. Servo                                                                                                                                                       Motor servo adalah sebuah motor DC yang dilengkapi rangkaian kendali dengan sistem closed feedback yang terintegrasi dalam motor tersebut. Pada motor servo posisi putaran sumbu (axis) dari motor akan diinformasikan kembali ke rangkaian kontrol yang ada di dalam motor servo. Contoh Motor Servo Motor servo disusun dari sebuah motor DC, gearbox, variabel resistor (VR) atau potensiometer dan rangkaian kontrol. Potensiometer berfungsi untuk menentukan batas maksimum putaran sumbu (axis) motor servo. Sedangkan sudut dari sumbu motor servo diatur berdasarkan lebar pulsa yang pada pin kontrol motor servo.
                    Konstruksi Motor Servo Motor servo adalah motor yang mampu bekerja dua arah (CW dan CCW) dimana arah dan sudut pergerakan rotornya dapat dikendalikan dengan memberikan variasi lebar pulsa (duty cycle) sinyal PWM pada bagian pin kontrolnya. Jenis Motor Servo Motor Servo Standar 180° Motor servo jenis ini hanya mampu bergerak dua arah (CW dan CCW) dengan defleksi masing-masing sudut mencapai 90° sehingga total defleksi sudut dari kanan – tengah – kiri adalah 180°. Motor Servo Continuous Motor servo jenis ini mampu bergerak dua arah (CW dan CCW) tanpa batasan defleksi sudut putar (dapat berputar secara kontinyu). Pulsa Kontrol Motor Servo Operasional motor servo dikendalikan oleh sebuah pulsa selebar ± 20 ms, dimana lebar pulsa antara 0.5 ms dan 2 ms menyatakan akhir dari range sudut maksimum. Apabila motor servo diberikan pulsa dengan besar 1.5 ms mencapai gerakan 90°, maka bila kita berikan pulsa kurang dari 1.5 ms maka posisi mendekati 0° dan bila kita berikan pulsa lebih dari 1.5 ms maka posisi mendekati 180°.Pulsa Kendali Motor Servo Motor Servo akan bekerja secara baik jika pada bagian pin kontrolnya diberikan sinyal PWM dengan frekuensi 50 Hz. Dimana pada saat sinyal dengan frekuensi 50 Hz tersebut dicapai pada kondisi Ton duty cycle 1.5 ms, maka rotor dari motor akan berhenti tepat di tengah-tengah (sudut 0°/ netral). Pada saat Ton duty cycle dari sinyal yang diberikan kurang dari 1.5 ms, maka rotor akan berputar ke berlawanan arah jarum jam (Counter Clock wise, CCW) dengan membentuk sudut yang besarnya linier terhadap besarnya Ton duty cycle, dan akan bertahan diposisi tersebut, dan sebaliknya.
Sumber :
http://elektronika-dasar.web.id/ ; 
http://bukan-sekedar-tahu.blogspot.com/ ;
http://id.answers.yahoo.com/

Friday, November 8, 2013

Keragaman Sensor membantu penciptaan E-nose yang lebih baik

Keragaman adalah hal yang baik dalam upaya tak pernah berakhir untuk menghasilkan hidung elektronik yang dapat bersaing dengan hidung manusia dan anjing ( dan madu lebah antena ) untuk mencium segala macam hal yang penting : menemukan selundupan seperti bahan peledak dan narkotika , mengawasi pematangan anggur vintage, mengukur kadar glukosa darah tanpa pin- tusukan ... bahkan mendeteksi tanda tangan biokimia -tanda tumor ganas .
Sebuah tim dari Politeknik Universitas Valencia di Spanyol dan University of Gävle di Swedia telah memasang sebuah array dari 32 sensor yang tersedia secara komersial yang dapat mengendus sedikit buah hancur dan memberitahu jika sumber adalah sebuah apel atau pir .
 Valencia José Pelegri Sebastia dan kolaborator menggunakan tujuh model yang berbeda dari off-the -shelf metal-oksida sensor gas semikonduktor . Sensor dipasarkan untuk mendeteksi berbagai gas , termasuk propana , gas alam , karbon monoksida , alkohol , toluena , dan berbagai orang lain , dengan mengukur perubahan konduktansi melintasi celah sempit di antara dua elektroda sebagai jejak gas menyerap ke permukaan elektroda . Gas yang berbeda menghasilkan kurva yang berbeda dari tegangan dari waktu ke waktu , dan setiap jenis sensor memiliki karakteristik respon yang berbeda . Ada , apalagi, beberapa variasi sensor - to- sensor di respon. Dan sensor tertentu yang dipilih (dari Figaro Engineering) meliputi pemanas intern : perubahan suhu operasi sensor lebih jauh memodifikasi kurva respon .
Kelompok riset dieksploitasi karakteristik ini untuk mencampur model sensor dan suhu operasi untuk menghasilkan eNose , sebuah array dari 32 sensor , masing-masing dengan kurva respon yang berbeda sendiri . Sedikit udara aromatik melayang ke eNose akan mengirimkan 32 saluran data tegangan dinamis menjadi perekam data dan masuk ke berbagai algoritma pengenalan pola .
Sebagai ujian , para peneliti menempatkan potongan-potongan apel atau pir ke dalam ruang sampel , biarkan senyawa volatil buah ini menyebar ke udara selama beberapa saat , dan kemudian disuntikkan " mengendus " ke eNose .
Tim ditandai masing-masing dari 32 dihasilkan sinyal oleh tiga parameter dinamis : kemiringan transien ( laju peningkatan pesat awal ketika gas pertama kali terdeteksi ) , saturasi kemiringan ( tingkat lebih lambat dari kenaikan tegangan sebagai senor mencapai respon yang terbesar ) , dan kemiringan maksimum ( diukur ketika sensor tertutup dari sampel ) .
Para peneliti dikenakan masing-masing parameter tersebut untuk analisis komponen utama , sehingga setiap elektronik mengendus pola yang dihasilkan dari 96 poin dalam tiga dimensi ruang untuk masing-masing dari 20 sampel berjalan . Mereka kemudian memberi makan hasil ke 10 yang berbeda pengenalan pola program * dan meminta masing-masing , pada dasarnya, " Apakah apel , atau itu buah pir ? " Semua kecuali satu dari mereka benar bisa mengidentifikasi apel atau pir sembilan kali dari 10 , atau lebih baik . Dan satu pola - reader - IB1 , yang terdekat - tetangga algoritma mendapatkannya tepat di hidung 100 % dari waktu . Ini , para peneliti mengatakan , lebih baik daripada kebanyakan orang bisa melakukannya . ( Hidung Dogs ' , tentu saja, beberapa lipat lebih sensitif daripada kami , sehingga eNose memiliki sesuatu untuk menembak. )

* Kelompok eNose menggunakan University of Waikato ( Selandia Baru ) terbuka sourceWeka perpustakaan data-mining . Analisis termasuk Bayesian Network standar naif , fungsi basis radial , model regresi logistik linier , optimasi minimal sekuensial , algoritma terdekat - tetangga , algoritma entropis jarak , algoritma voting , model pohon , algoritma terdekat - tetangga yang belajar aturan , dan model pohon keputusan parsial .